

O driver do motor DC sem escova: onde a eficiência, o ruído e a confiabilidade são decididos
Quando um engenheiro de eletrodomésticos abre uma folha de dados de um motor CC sem escovas, os números descrevem o que o motor pode fazer. O driver do motor DC sem escova decide se o aparelho final realmente fornecerá esses números. Ele traduz o esquema de controle em pulsos de comutação para os três enrolamentos do estator, detecta a posição do rotor, regula a corrente e desliga o sistema antes que uma falha se torne uma falha. O par motor-driver, e não apenas o motor, define o teto de desempenho.
O que um driver de motor DC sem escova realmente controla
Um motor DC sem escovas é uma máquina síncrona com ímãs permanentes no rotor. Como não há comutador mecânico, a corrente do estator deve ser comutada de um enrolamento para o seguinte numa sequência precisa. O driver realiza essa comutação: seis transistores de potência formam um inversor trifásico, e o controlador dentro do driver decide quando abrir e fechar cada transistor.
A posição do rotor é lida a partir das entradas do sensor Hall ou estimada a partir da força eletromotriz traseira do motor. De qualquer forma, o driver fecha o circuito: detecta o rotor, energiza o enrolamento correto, mede a corrente, ajusta o ciclo de trabalho PWM. É por isso que o mesmo motor pode funcionar de forma silenciosa e eficiente em um driver e ruidosamente em outro.
Um driver BLDC típico de classe de dispositivo contém:
- um estágio inversor trifásico com seis chaves de potência;
- circuito gate-driver que lida com margens de tensão e temporização;
- detecção de posição do rotor por meio de sensores Hall ou estimativa de back-EMF sem sensor;
- detecção de corrente e lógica de proteção para sobretensão, sobrecorrente e superaquecimento.
A consequência prática é que um driver de motor CC sem escovas não é uma chave liga-desliga genérica. É a espinha dorsal do controle do aparelho e sua qualidade determina quanto do desempenho teórico do motor chega ao usuário.
Três esquemas de controle, três níveis de desempenho
Quase todos os drivers BLDC de dispositivos executam uma das três estratégias de controle. A escolha influencia o custo do componente, o ruído do motor e a eficiência com que o motor se comporta em toda a sua faixa de velocidade.
Comutação trapezoidal (seis etapas)
Cada fase conduz 120 graus elétricos por vez, de modo que a tensão terminal se assemelha a uma escada. A implementação é simples e barata, e esta abordagem permanece adequada para muitos ventiladores e sopradores. A compensação é uma queda de torque em cada evento de comutação, que pode se tornar audível em baixa velocidade.
Comutação sinusoidal
A corrente em cada fase segue um perfil senoidal, portanto o torque eletromagnético é mais estável. O controle sinusoidal precisa de um controlador um pouco mais capaz, mas melhora visivelmente o comportamento acústico. Ventiladores de refrigeradores de ar e sopradores de aparelhos de aquecimento são ajustes comuns.
Controle orientado a campo
O FOC, também chamado de controle vetorial, transforma as correntes trifásicas em um referencial rotativo e controla a corrente do estator em dois eixos independentes. Ele fornece a melhor eficiência em uma ampla faixa de velocidade e a operação mais suave em baixa velocidade, ao custo de mais esforço computacional e de engenharia. Exaustores com vários níveis de velocidade e ventiladores premium fizeram do FOC a solução de referência.
| Esquema de controle | Suavidade de torque | Custo de implementação | Ajuste típico do aparelho |
|---|---|---|---|
| Trapezoidal (seis passos) | Ondulação de comutação em cada etapa | Baixo | Ventiladores de resfriamento, sopradores econômicos |
| Senoidal | Torque constante, baixa ondulação | Médio | Refrigeradores de ar, sopradores de aparelhos de aquecimento |
| Controle orientado a campo | Suave, forte em baixa velocidade | Alto | Motores DC para exaustor, ventiladores premium |
Não existe um vencedor universal. A escolha certa depende da faixa de velocidade, do preço alvo do aparelho e da qualidade acústica que o mercado espera.
Parâmetros elétricos a serem definidos antes da fonte
Quando o motor é selecionado primeiro, o driver é escolhido em relação a quatro parâmetros elétricos. Esses são os limites onde ocorre a maioria das incompatibilidades.
| Parâmetro | Por que isso importa | Verificação prática |
|---|---|---|
| Tensão de alimentação | Define o estresse de tensão e o headroom do inversor | Mantenha a classificação do inversor acima do back-EMF do motor na velocidade máxima mais margem |
| Corrente de pico e contínua | Os motores dos aparelhos consomem 2 a 3 vezes a corrente nominal na inicialização | Confirme se a corrente de pico do driver excede a corrente de bloqueio do motor |
| Frequência de comutação PWM | Define ruído de comutação audível e perda de comutação | Para aparelhos internos, escolha 20 kHz ou superior |
| Detecção de posição | Define o layout do conector e o comportamento do controle | Combine o espaçamento do sensor Hall ou valide a rotina de partida sem sensor |
A tolerância de tensão também merece atenção. Em refrigeradores de ar alimentados por bateria ou instalações assistidas por energia solar, a tensão do barramento pode flutuar bem fora do seu nível nominal durante as etapas de carga. A classificação de entrada máxima absoluta do driver deve cobrir esses transientes sem entrar em ciclos de proteção repetidos.
Para motores de pequenos eletrodomésticos, as tensões de barramento comuns são 12 V, 24 V e 48 V. Tensões mais baixas simplificam os testes de conformidade; tensões mais altas reduzem a corrente para a mesma potência e diminuem as perdas na fiação e no conector. Mantenha a escolha vinculada ao resto do sistema, não apenas ao motor.
Combinando o driver com a carga do dispositivo
O perfil de carga do aparelho deve orientar a decisão de controle, e não o contrário.
Exaustores
Um exaustor precisa de fluxo de ar constante através de um filtro progressivamente carregado de óleo, vários níveis de velocidade e baixo ruído à noite. Um motor CC sem escovas com controle FOC lida melhor com essa combinação, porque a eficiência da velocidade parcial é significativamente melhor do que com um motor de indução. Para engenheiros que avaliam a mudança, cobrimos como o motor CC do exaustor melhora a eficiência energética em comparação com os motores CA tradicionais em condições práticas de operação.
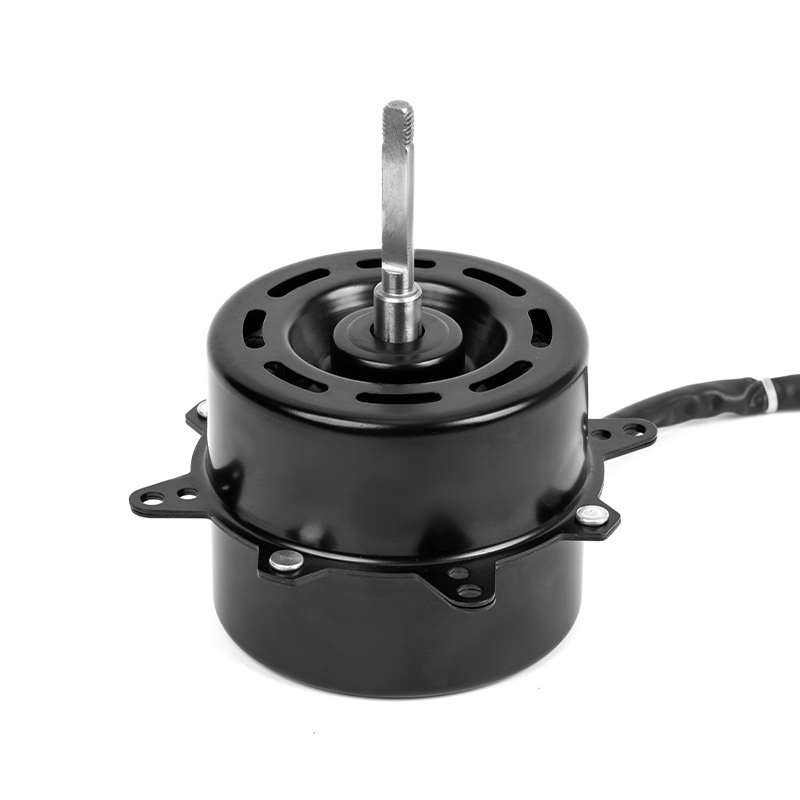
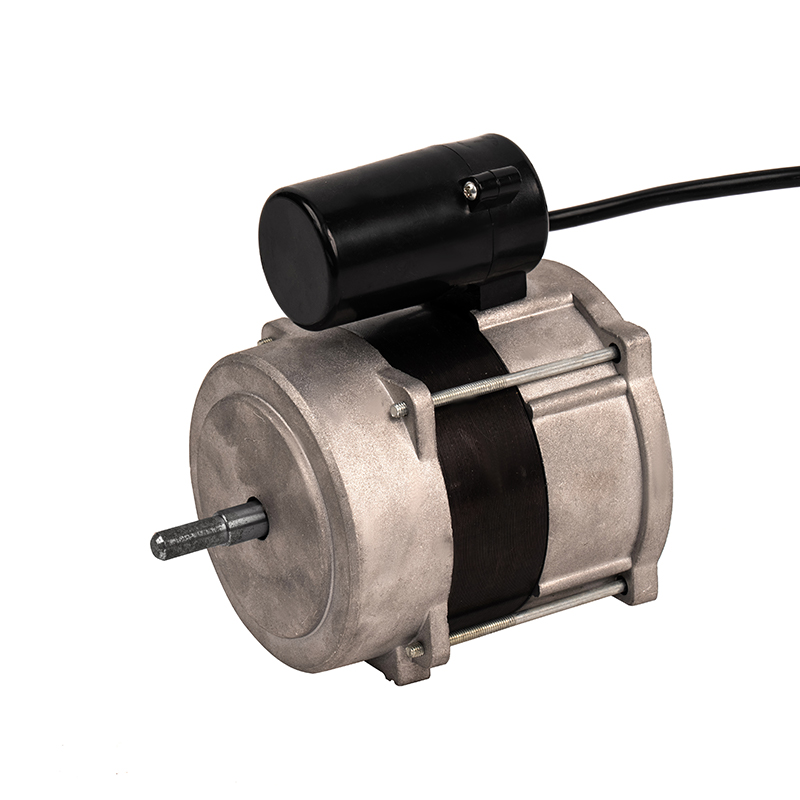
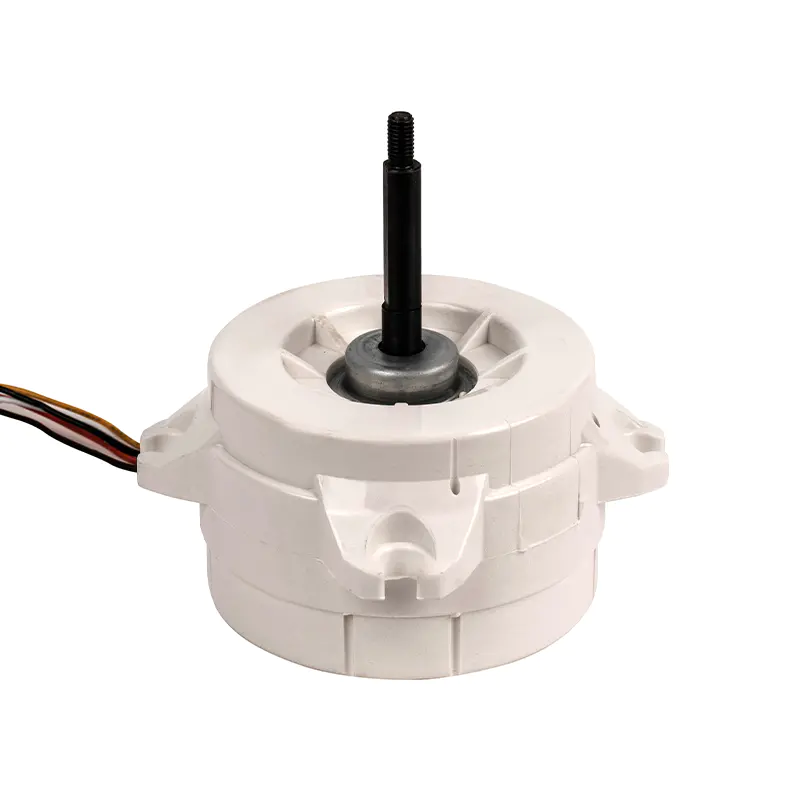 Motor DC de capô de pequeno alcance para ventilação eficiente da cozinha Este motor DC sem escovas foi projetado para exaustores, oferecendo melhor eficiência de velocidade parcial e operação mais silenciosa do que os motores AC tradicionais. É adequado para engenheiros que buscam melhor desempenho energético e fluxo de ar contínuo confiável. Ver Produto →
Resfriadores de ar e ventiladores de mesa
Os refrigeradores de ar evaporativos funcionam por longos períodos em um ambiente quente e úmido, geralmente com fontes de 12 V ou 24 V. A eficiência aparece diretamente no custo operacional e na vida útil da bateria. Um motor DC resfriado a ar projetado para serviço contínuo recompensa um driver senoidal ou FOC com uma faixa de velocidade útil mais ampla. Para ventiladores de desktop sensíveis ao custo, a comutação de seis etapas continua sendo uma escolha legítima porque a carga é leve e o espaço para os componentes eletrônicos é apertado.
Conselhos práticos para decisões de compra OEM
Comece com o perfil operacional, não com o motor. Anote a faixa de velocidade, o torque necessário na velocidade máxima, o número de partidas por dia e a temperatura ambiente esperada. Estas quatro entradas determinam o tamanho do motor e o estágio do driver.
Em seguida, peça evidências de inicialização. Um par motor-driver pode se comportar perfeitamente na velocidade nominal e ainda ter dificuldade para dar partida sob carga. Solicite uma forma de onda de corrente capturada do motor partindo contra o impulsor de pior caso; um traço que se arrasta em vez de mostrar etapas de comutação limpas é um sinal de alerta.
Faça do teste térmico parte da aceitação. Monte o driver dentro do aparelho acabado, opere-o na tensão nominal e na temperatura ambiente máxima e meça o aumento de temperatura do estágio de potência. As margens da folha de dados não devem justificar um gabinete quente.
Por fim, verifique quantos dados elétricos o fornecedor do motor irá compartilhar. Forma de onda Back-EMF, indutância de fase, ângulos do sensor Hall e deslocamento de comutação são as entradas que um projetista de driver precisa. Um fabricante que possa fornecê-los e desenvolver motores a partir de seus desenhos ou amostras encurta consideravelmente a fase de integração. A Miduo Electric Appliance, por exemplo, constrói motores CA e CC de pequena potência para ventiladores de resfriamento, unidades de aquecimento, exaustores e refrigeradores de ar, e aceita desenvolvimento personalizado a partir de desenhos ou amostras do cliente.
Trate o driver e o motor como um sistema
A conclusão prática é direta. Um driver de motor DC sem escova não é um acessório que pode ser aparafusado; define a eficiência, a qualidade acústica e a confiabilidade de campo do aparelho acabado. Defina primeiro o perfil de carga, depois decida o esquema de controle, verifique os limites elétricos e, em seguida, valide o sistema completo de motor e acionador dentro do gabinete real.
Cada motor de eletrodoméstico tem duas metades: a máquina que gira e a eletrônica que decide quando girá-la. O motor mais silencioso da bancada é tão bom quanto a lógica de comutação que o alimenta.
Quanto mais cedo o motorista entrar na conversa sobre o design, melhor será o desempenho do aparelho.
Para projetistas de exaustores, refrigeradores de ar e outros aparelhos de pequena potência, o driver é onde reside o diferencial de desempenho. Envolva-o desde o início, faça as perguntas certas e verifique o emparelhamento nas condições que o aparelho realmente atenderá. O resultado é um produto que funciona de forma mais silenciosa, desperdiça menos energia e sobrevive mais tempo no campo.
 ++86 13524608688