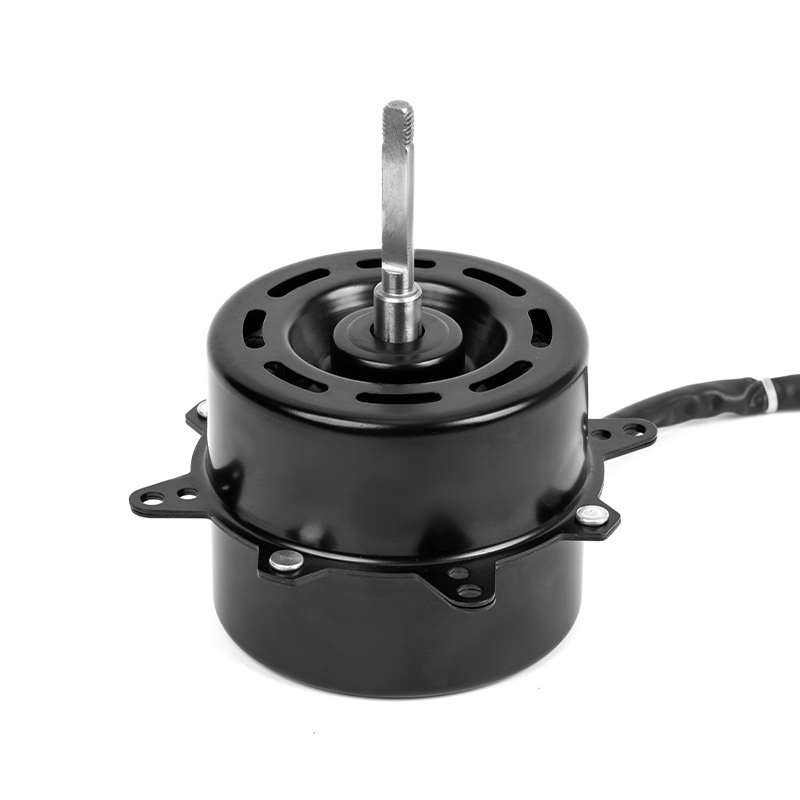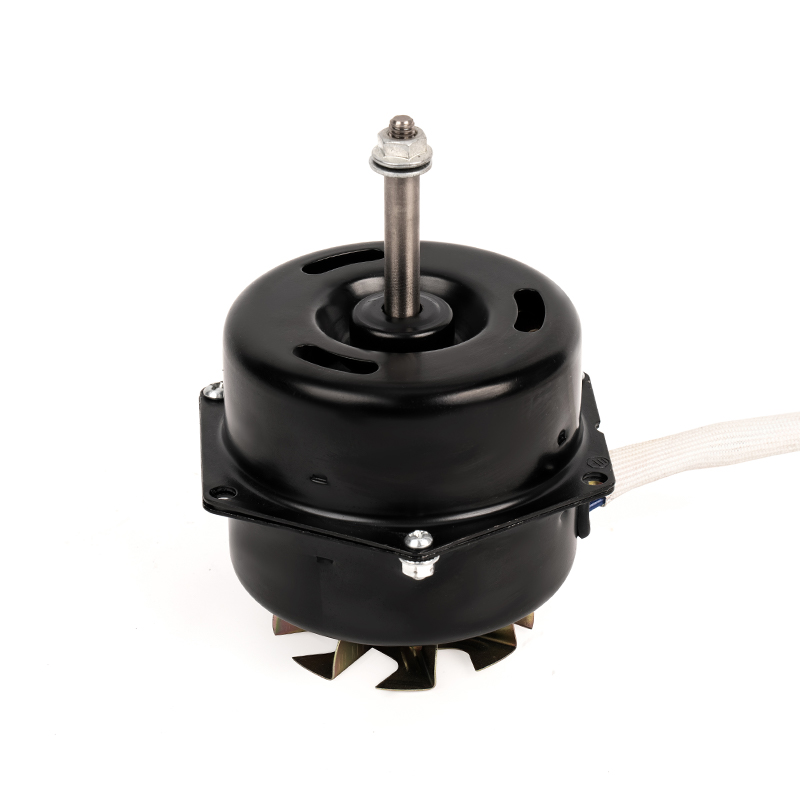


Dois refrigeradores de ar saem da mesma fábrica com a mesma lâmina, a mesma carcaça e a mesma classificação de fluxo de ar. Um consome 42 W; o outro consome 34 W. No papel a diferença é o motor, mas na prática é o motor, a eletrônica de acionamento e o ponto exato da curva onde o aparelho segura o motor enquanto ele funciona.
A conclusão primeiro: a eficiência de um motor CC sem escova é decidido por três coisas que você pode realmente projetar e verificar - o orçamento de perdas dentro do motor, o orçamento de perdas na eletrônica que o comuta e o ponto operacional em que a aplicação o força a funcionar. Um pico da folha de dados é um ponto em uma curva. O que um cliente paga por mais de dez anos é uma média ponderada entre ciclos de trabalho reais, temperaturas ambientes e resistência ao fluxo de ar.
Alinhe esses três e um pequeno motor BLDC normalmente reduzirá a potência de entrada em um quarto a um terço em comparação com um motor de indução de pólo sombreado ou monofásico básico de tamanho de estrutura semelhante em uma aplicação de ventilador. Se errar - superdimensione o motor, ignore o driver, deixe-o funcionar com 15% de carga - e um motor de "alta eficiência" se comporta silenciosamente como um motor comum.
A eficiência é uma curva, não um número
A eficiência é citada como um valor único porque números únicos são fáceis de comparar. Num aparelho, comporta-se como uma curva com um topo largo mas finito. Em pequenos motores sem escovas usados em resfriadores de ar, ventiladores de resfriamento e exaustores, a eficiência máxima geralmente cai na faixa de 80-90% quando a potência do eixo é medida com o driver do próprio motor incluído. O mesmo motor pressionado para 15-20% do torque nominal geralmente cai para a faixa de 50-60%, porque a perda de ferro, o vento e a perda de comutação não diminuem quando a carga diminui. Um motor de pólo sombreado de tamanho comparável é geralmente cotado entre 20% e 40%, e é por isso que vale a pena fazer a troca.
O topo da curva geralmente fica na metade superior da faixa de velocidade, em aproximadamente 60-85% do torque nominal, e permanece mais plano no meio da faixa do que a maioria dos compradores espera. Essa planicidade é a parte útil: um motor dimensionado para o ponto de funcionamento real, e não para o pior caso de arranque, passa a maior parte da sua vida perto do topo, em vez de na encosta.
Vale a pena exigir quatro coisas de um fornecedor antes de a conversa passar para o preço:
- Um mapa de eficiência, ou no mínimo três pontos – carga baixa, média e nominal – em vez de um valor de pico.
- Potência de entrada medida no ponto de projeto do aparelho, com o impulsor de produção e a carcaça, e não em um eixo descoberto.
- Uma declaração clara sobre se o motorista e suas perdas estão dentro ou fora do número citado.
- Temperatura do enrolamento e do ímã após estado estacionário térmico - duas horas, não dois minutos.
Se a terminologia ainda estiver se estabelecendo, nosso pontos de conhecimento básico sobre motores é um local razoável para verificar as definições antes de comparar cotações de diferentes fornecedores.
Um valor de pico medido a 24 V em um eixo aberto com um driver de laboratório não é comparável com um valor medido a 12 V através de uma placa de produção dentro de um invólucro selado. Dois fornecedores que citam “88% de eficiência” podem estar descrevendo duas máquinas diferentes.
Para onde realmente vão as perdas
Os motores sem escovas ganham em eficiência por um motivo específico: a remoção das escovas elimina dois caminhos de perda de uma só vez. O contato da escova cria atrito e também cria uma queda de tensão aproximadamente constante, que se torna uma parcela maior da potência de entrada quanto menor a tensão de alimentação. Em um motor escovado de 12 V, a interface da escova sozinha pode consumir vários por cento da potência de entrada antes que o resto da máquina seja considerado.
O que substitui as escovas é um inversor, e não é de graça. Uma ponte trifásica com seis MOSFETs adiciona perda de condução e perda de comutação, e um driver mal compatível pode ser responsável por 10-20% das perdas totais. A comutação de seis etapas é barata e perfeitamente adequada para um ventilador de velocidade fixa; o controle orientado a campo pode recuperar alguns pontos onde o motor passa tempo em carga parcial, ao custo de um microcontrolador mais rápido e mais tempo de engenharia.
| Mecanismo de perda | Participação típica nas perdas totais | Alavanca de design principal |
|---|---|---|
| Cobre do estator (resistivo) | 30-45% | Fator de preenchimento de cobre, densidade de corrente, caminho térmico até a carcaça |
| Ferro (histerese e correntes parasitas) | 15-25% | Grau e espessura da laminação, densidade de fluxo, geometria da ranhura |
| Eletrônica de acionamento (condução e comutação) | 10-20% | Resistência MOSFET, frequência de comutação, esquema de modulação |
| Rolamentos, vento e arrasto do rotor | 5-15% | Tipo de rolamento e pré-carga, alinhamento do eixo, equilíbrio do impulsor |
| Perdas parasitas e harmônicas | 3-10% | Combinação slot-pole, inclinação, tolerâncias de fabricação |
Dois detalhes são mais importantes do que a maioria das folhas de especificações sugerem. O grau de laminação é o primeiro: mudar para um aço mais fino e de maior resistividade reduz a parte da perda de ferro por correntes parasitas, que é a parte mais fácil de influenciar. A combinação slot-pole e a inclinação são a segunda: elas moldam as perdas parasitas e harmônicas e, igualmente importante, o ruído que o aparelho emite na configuração de velocidade mais silenciosa.
Um motor que mede oito pontos a mais em uma bancada pode perder essa vantagem no momento em que é parafusado em uma carcaça com impulsor diferente e duto mais longo.
Como a carga e a temperatura movem o ponto operacional
As cargas do ventilador e do soprador seguem duas regras aproximadas: o torque aumenta com o quadrado da velocidade e a potência do eixo com o cubo. Reduzir a velocidade pela metade reduz o fluxo de ar para cerca de metade e reduz a potência do eixo para cerca de um oitavo. Esse é o argumento mais forte para a velocidade variável em exaustores e refrigeradores de ar, porque a maior parte da energia é gasta no topo da faixa de velocidade, enquanto a maior parte do tempo de operação é gasta bem abaixo dela.
O inverso também é verdadeiro. Num aparelho, a eficiência não é uma propriedade apenas do motor; é uma propriedade do motor mais o caminho do ar. Um filtro entupido, um duto torcido ou uma grade ligeiramente subdimensionada aumenta a pressão estática, aumenta o torque que o impulsor exige na mesma velocidade e desliza o motor para baixo no lado direito de sua curva. Um motor com um pico generoso ainda pode terminar sua vida útil com 60% de eficiência porque o caminho do ar nunca foi compatível com ele.
A temperatura também altera os números. A resistência do enrolamento de cobre aumenta cerca de 0,39% por grau Celsius, portanto, um enrolamento que aquece de 25 a 90 graus adiciona cerca de um quarto à sua perda resistiva na mesma corrente. Os ímãs permanentes perdem fluxo à medida que aquecem - NdFeB sinterizado em torno de 0,11-0,12% por grau Celsius - de modo que o torque disponível a 100 graus é mensuravelmente menor do que o torque do catálogo medido à temperatura ambiente. Escolher um tipo de ímã mais pesado ou um caminho térmico melhor para o invólucro é uma decisão de custo, não técnica.
Cada motor tem um piso de perda fixo: arrasto do rolamento, vento e perda de comutação que nunca desaparecem em carga baixa. É por isso que a eficiência cai para zero à medida que a velocidade se aproxima de zero, e é por isso que “eficiência em velocidade muito baixa” é uma questão enganosa. A questão útil é a energia total consumida durante o ciclo de trabalho.
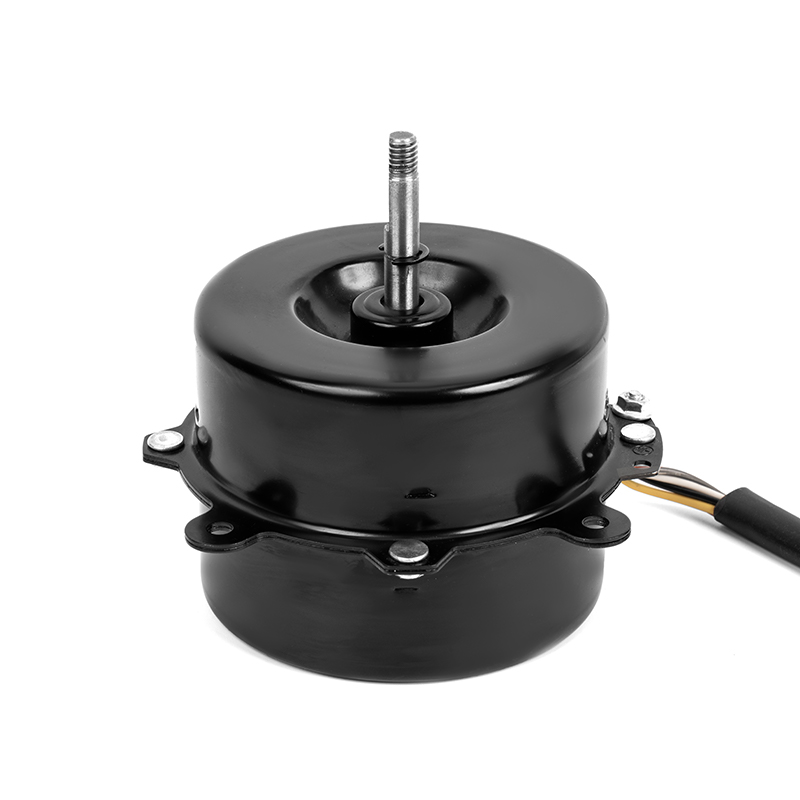
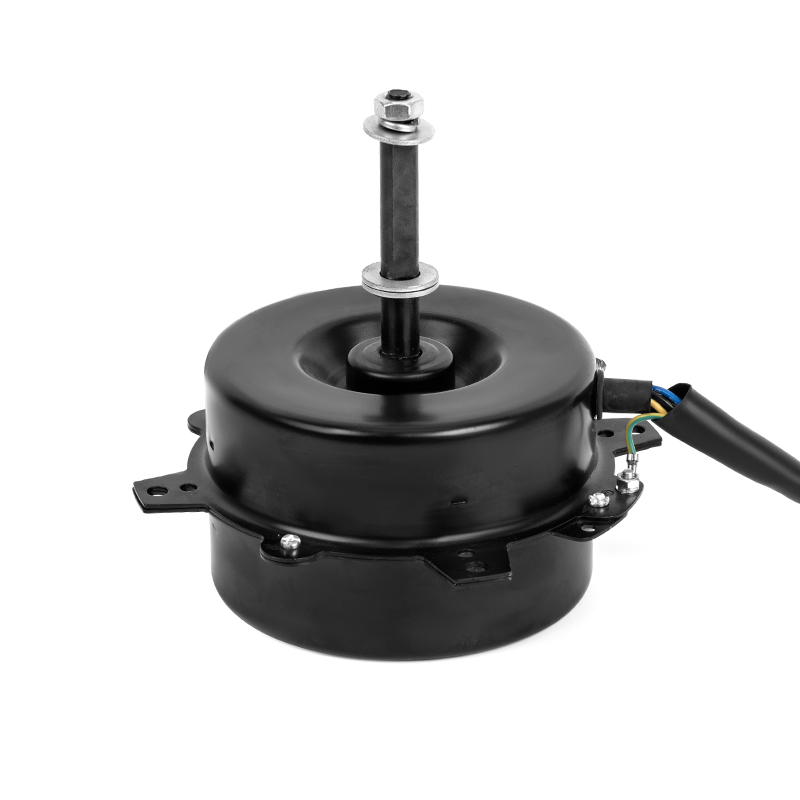
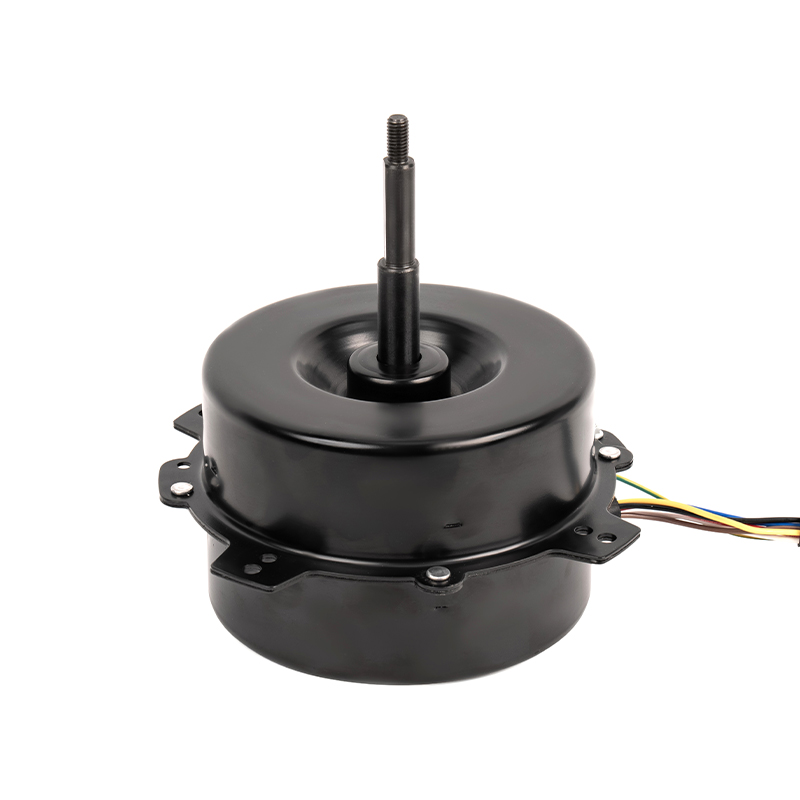
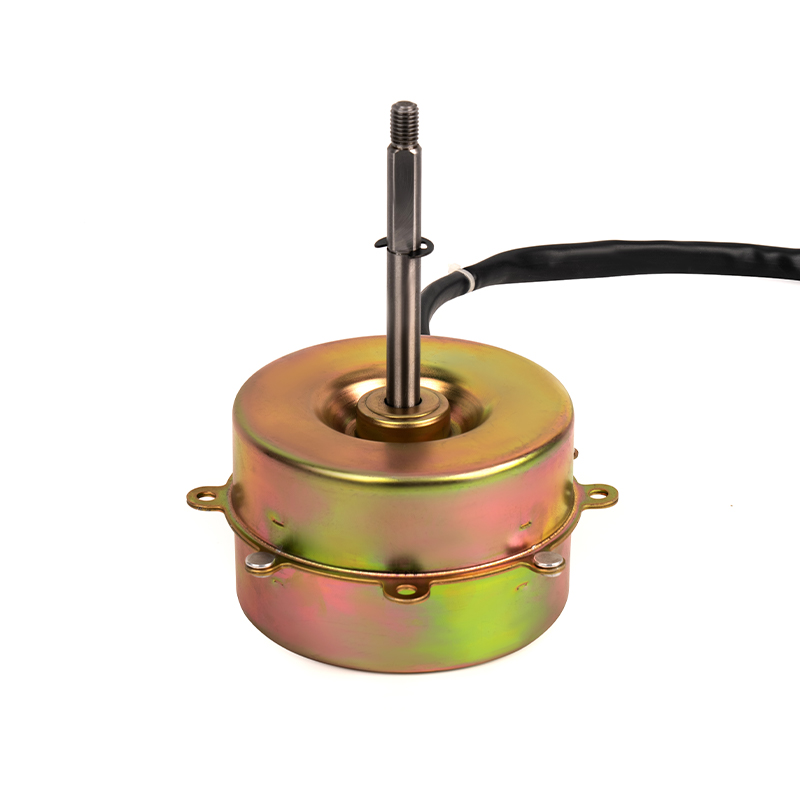
Os refrigeradores de ar ilustram bem o problema. Eles funcionam por horas em condições que variam com o clima, de modo que o motor precisa manter uma eficiência razoável em uma faixa ampla, em vez de em um ponto favorável. Esse é o objetivo contra o qual projetamos motores de resfriadores de ar.
AC ou BLDC: Combinando o Motor com o Aparelho
Brushless não é automaticamente a escolha certa. Um motor monofásico com capacitor não possui componentes eletrônicos, nenhum sensor de posição do rotor, nenhum firmware e muito poucas peças. Num aparelho de velocidade fixa com um ciclo de trabalho diário curto, a energia poupada por um BLDC pode não compensar o custo adicional durante a vida útil do produto. Esse cálculo muda assim que a carga varia, o ciclo de trabalho fica longo ou se espera que o aparelho fique silencioso em baixa velocidade.
Quando a alternativa AC ainda vence
Operação em velocidade fixa, metas de custos agressivas, alimentação de rede suja ou instável e um ciclo de trabalho curto favorecem um motor assíncrono monofásico. Se o aparelho precisar apenas de um fluxo de ar e funcionar vinte minutos por dia, a resposta honesta da engenharia geralmente é a máquina mais simples.
Os exaustores ficam do outro lado dessa linha. A demanda de sucção aumenta e diminui com o que está no fogão, e a lacuna entre uma fervura suave e uma panela quente é um fator múltiplo no fluxo de ar. Um motor DC mais controle permite que o exaustor siga a carga em vez de alternar entre três tomadas, e é aí que se origina a maior parte da economia de energia - e não do motor isoladamente. Vimos a comparação com mais detalhes em um artigo sobre como os motores CC do exaustor melhoram a eficiência energética em comparação com os motores CA tradicionais .
O que verificar antes de aprovar um motor
A verificação é mais barata que o retrabalho. Um teste de bancada no ponto de projeto leva meio dia e responde a perguntas que uma folha de dados não consegue.
- Meça a potência de entrada na tensão de alimentação normal do aparelho, com o driver de produção, no ponto de operação de projeto, e não no ponto nominal do motor.
- Meça o torque e a velocidade do eixo ao mesmo tempo. A eficiência é o torque vezes a velocidade angular dividido pela potência elétrica de entrada; estimar o torque a partir da corrente só é aceitável como uma primeira passagem.
- Execute pelo menos 90 minutos antes de registrar os dados, para que os enrolamentos e os ímãs atinjam o estado térmico estável.
- Repita nos limites inferior e superior da faixa de controle e na pior das hipóteses de temperatura ambiente.
- Compare o sorteio atual com a amostra aprovada, usando uma faixa de tolerância que você deseja aplicar; mais ou menos 10% na corrente e 5% na velocidade cobrem a distribuição normal da produção em motores pequenos.
Uma hora de teste no ponto de serviço real geralmente custa menos do que um único lote de retorno em campo. Se uma eficiência cotada não puder ser reproduzida na sua própria habitação, também não aparecerá na conta de electricidade do utilizador final.
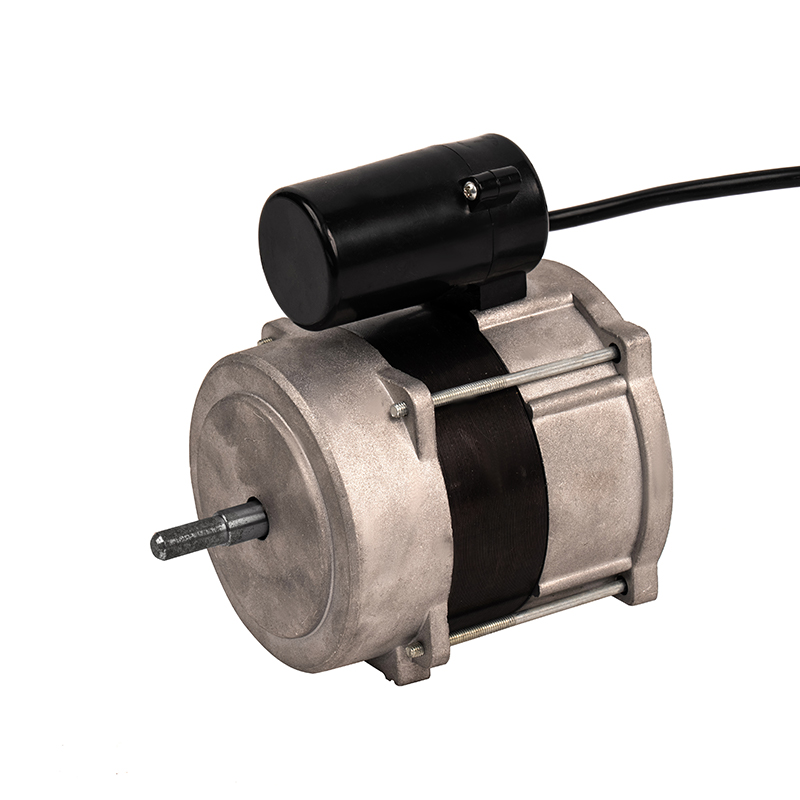
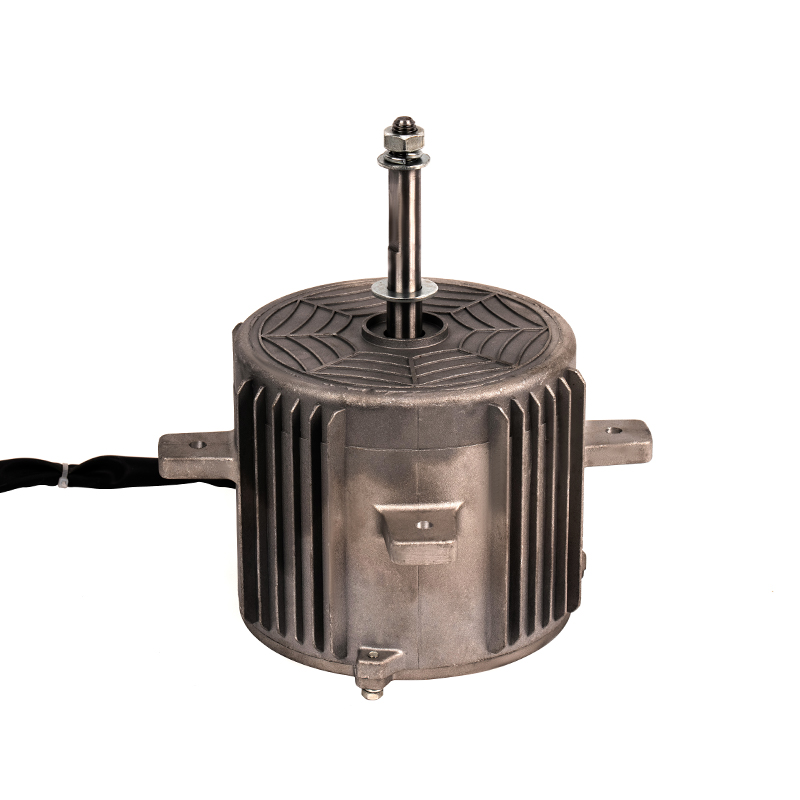
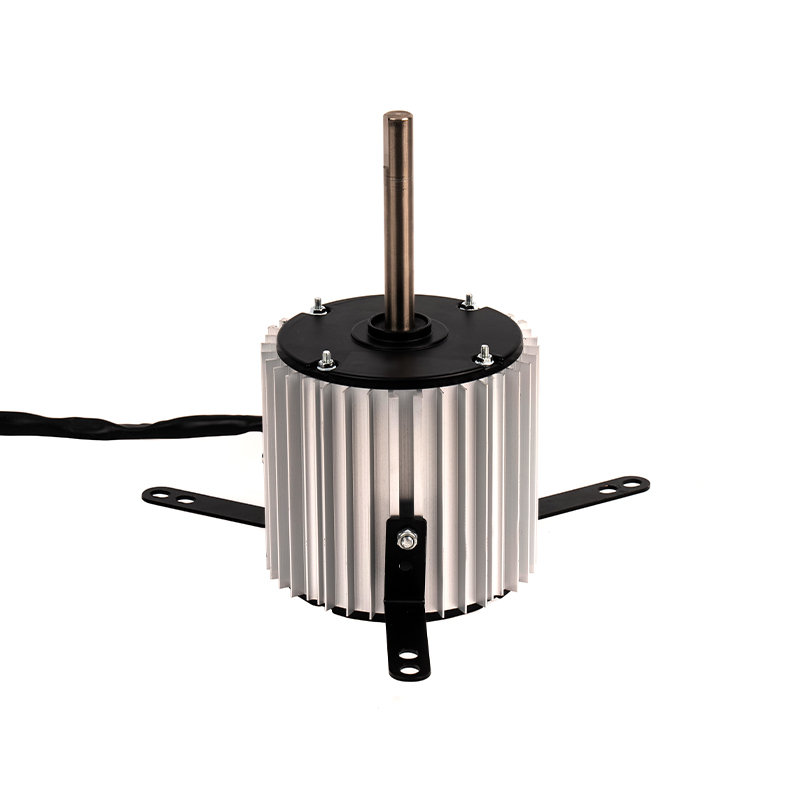
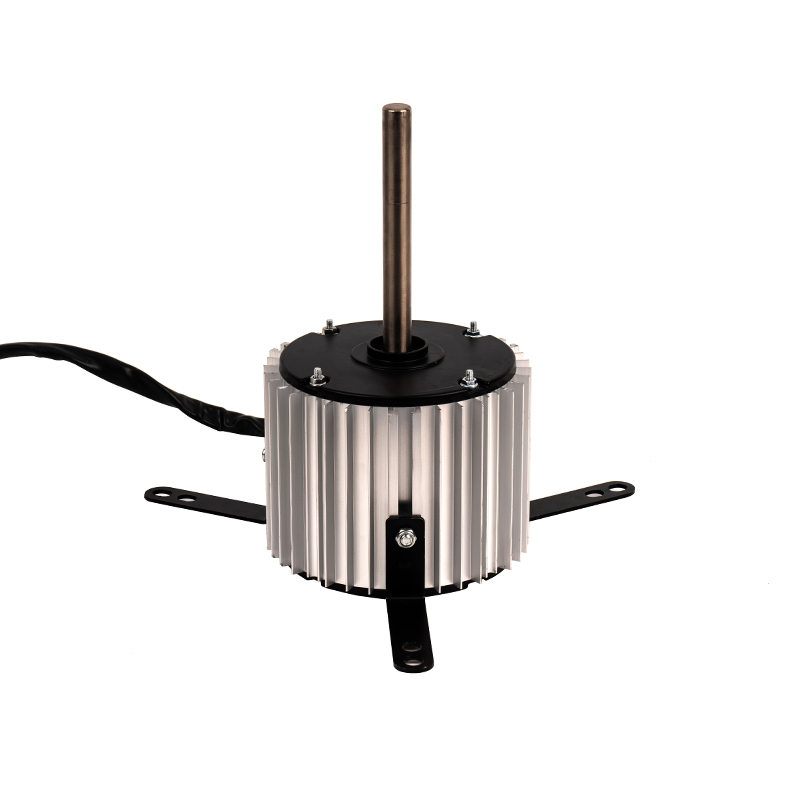
Construímos linhas de motores CA e CC para essas aplicações - motores de ar frio, motores de aquecimento, motores de vapores de óleo encapsulados em plástico e a linha CC - e desenvolvemos de acordo com desenhos ou amostras do cliente onde uma série padrão não se enquadra.
A capacidade diária acima de 80.000 unidades é importante aqui em um sentido diferente: a amostra que você aprova deve ser reproduzível em volume, e a consistência em uma remessa vale mais do que um valor máximo que apenas o protótipo pode atingir.
A eficiência do motor DC sem escova é uma propriedade do sistema. O motor contribui com um orçamento de perdas, o driver contribui com outro, e o impulsor, o duto e a temperatura ambiente decidem onde na curva o aparelho realmente reside. Nada disso pode ser resolvido comparando os números de pico em duas cotações. A ordem de serviço é simples: defina o ponto de operação real, solicite a eficiência nesse ponto com o inversor de produção, teste-o quente e dentro da caixa real e trate a diferença entre o pico e a eficiência operacional como o número que aparece no medidor.
Se nenhuma série padrão se adequar a esse ponto de operação, o motor geralmente pode ser desenvolvido para isso - e foi assim que a maioria dos motores de pequenos eletrodomésticos no mercado chegou à sua forma atual.
 ++86 13524608688